Dvoročni roboti za opravila, ki so preveč raznolika za fiksno avtomatizacijo
Stacionarni dvoročni robot, ki se industrijskih opravil nauči iz demonstracij. Prva aplikacija: funkcionalno testiranje na koncu linije v avtomobilski proizvodnji.
See It in Action
Ten attempts, uncut, in real time.
10 / 10
Successful placements in a row — fully autonomous, uncut, real time.
From roughly 1 success in 10 to 10 in 10 in five weeks, with a π0.5 VLA policy trained on about 200 teleoperated demonstrations.
Sodelujemo z industrijo
Kje smo danes z industrijskimi partnerji.
Pismo o nameri s Tier-1 avtomobilskim dobaviteljem
Podpisano pismo o nameri s Tier-1 avtomobilskim dobaviteljem, ki vključuje plačan pilotni projekt.
Pilot za konec linije v pripravi
Drugo pismo o nameri (LOI) — za postajo za testiranje na koncu linije — je v pravnem pregledu.
Delovna mesta na liniji, ki jih ne morete zasesti
Evropski proizvajalci ne morejo zasesti ponavljajočih se delovnih mest na liniji — obstoječe alternative pa niso primerne za prilagodljiva opravila.
Tri izmene, trije operaterji
Ena postaja, ki obratuje v treh izmenah, pomeni tri operaterje — 70–200 tisoč € stroškov dela na leto, odvisno od države. Prav ta delovna mesta pa je najtežje zaposliti in obdržati zasedena.
Fiksna avtomatizacija se ne prilagaja
Celice po meri ne obvladajo raznolikosti izdelkov brez dragega ponovnega opremljanja. Vsaka sprememba izdelka pomeni inženiring, zastoje in investicijske stroške.
Splošnonamenski humanoidi še niso pripravljeni
Hodeči humanoidi, ki naj bi zmogli vse, so še leta oddaljeni in dragi. Prilagodljiva opravila na liniji potrebujejo rešitev, ki deluje že danes.
Manipulacijska postaja
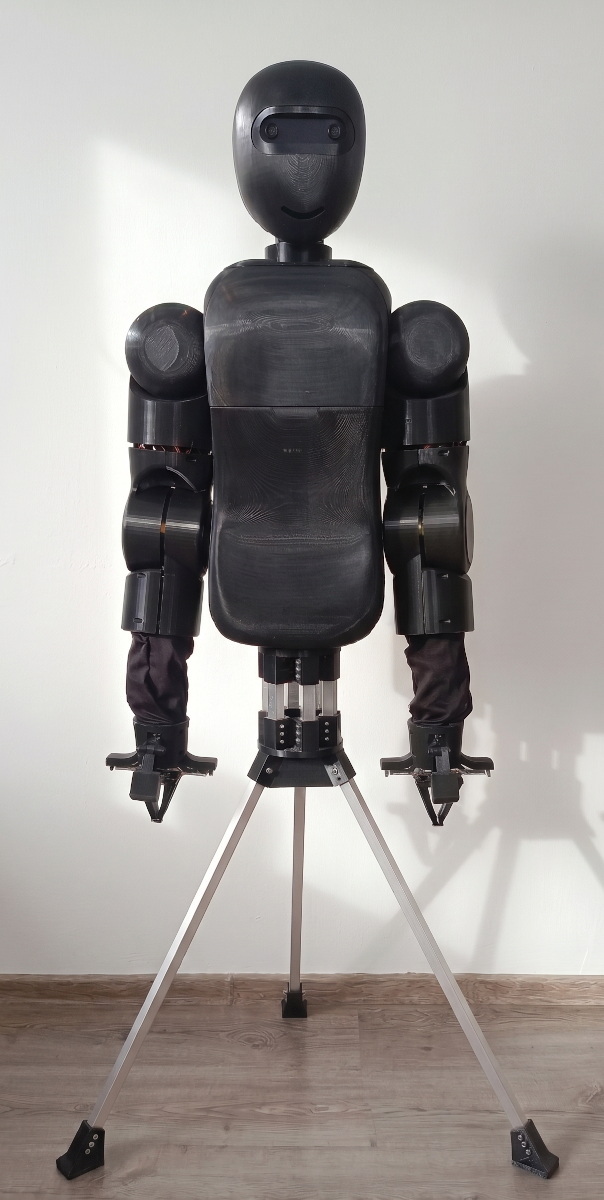
Dvoročni robot na fiksni osnovi; motorizirana linearna os je v načrtu razvoja. Deli pridejo do postaje — brez nog in brez navigacije, namenoma: tako robot že danes ostane cenovno dostopen, zanesljiv in primeren za certificiranje.
Testiranje na koncu linije
Vstavljanje naprav, upravljanje predalov in sortiranje glede na rezultat testa — funkcionalno testiranje na koncu proizvodne linije.
Vodilna aplikacijaKomisioniranje & pakiranje
Sestavljajte komplete in pakirajte raznolike izdelke z dvema usklajenima rokama — opravila, s katerimi imajo enoročne celice težave.
Sortiranje
Sortirajte dele in izdelke po tipu, orientaciji ali rezultatu pregleda — vodeno z vidom, ne s pripravami.
Strežba strojev
Vlagajte in odvzemajte dele iz strojev, stiskalnic in testnih priprav — zanesljivo, cikel za ciklom, izmeno za izmeno.
Use Cases
Stationary, repetitive handling work that has to be covered on every shift.
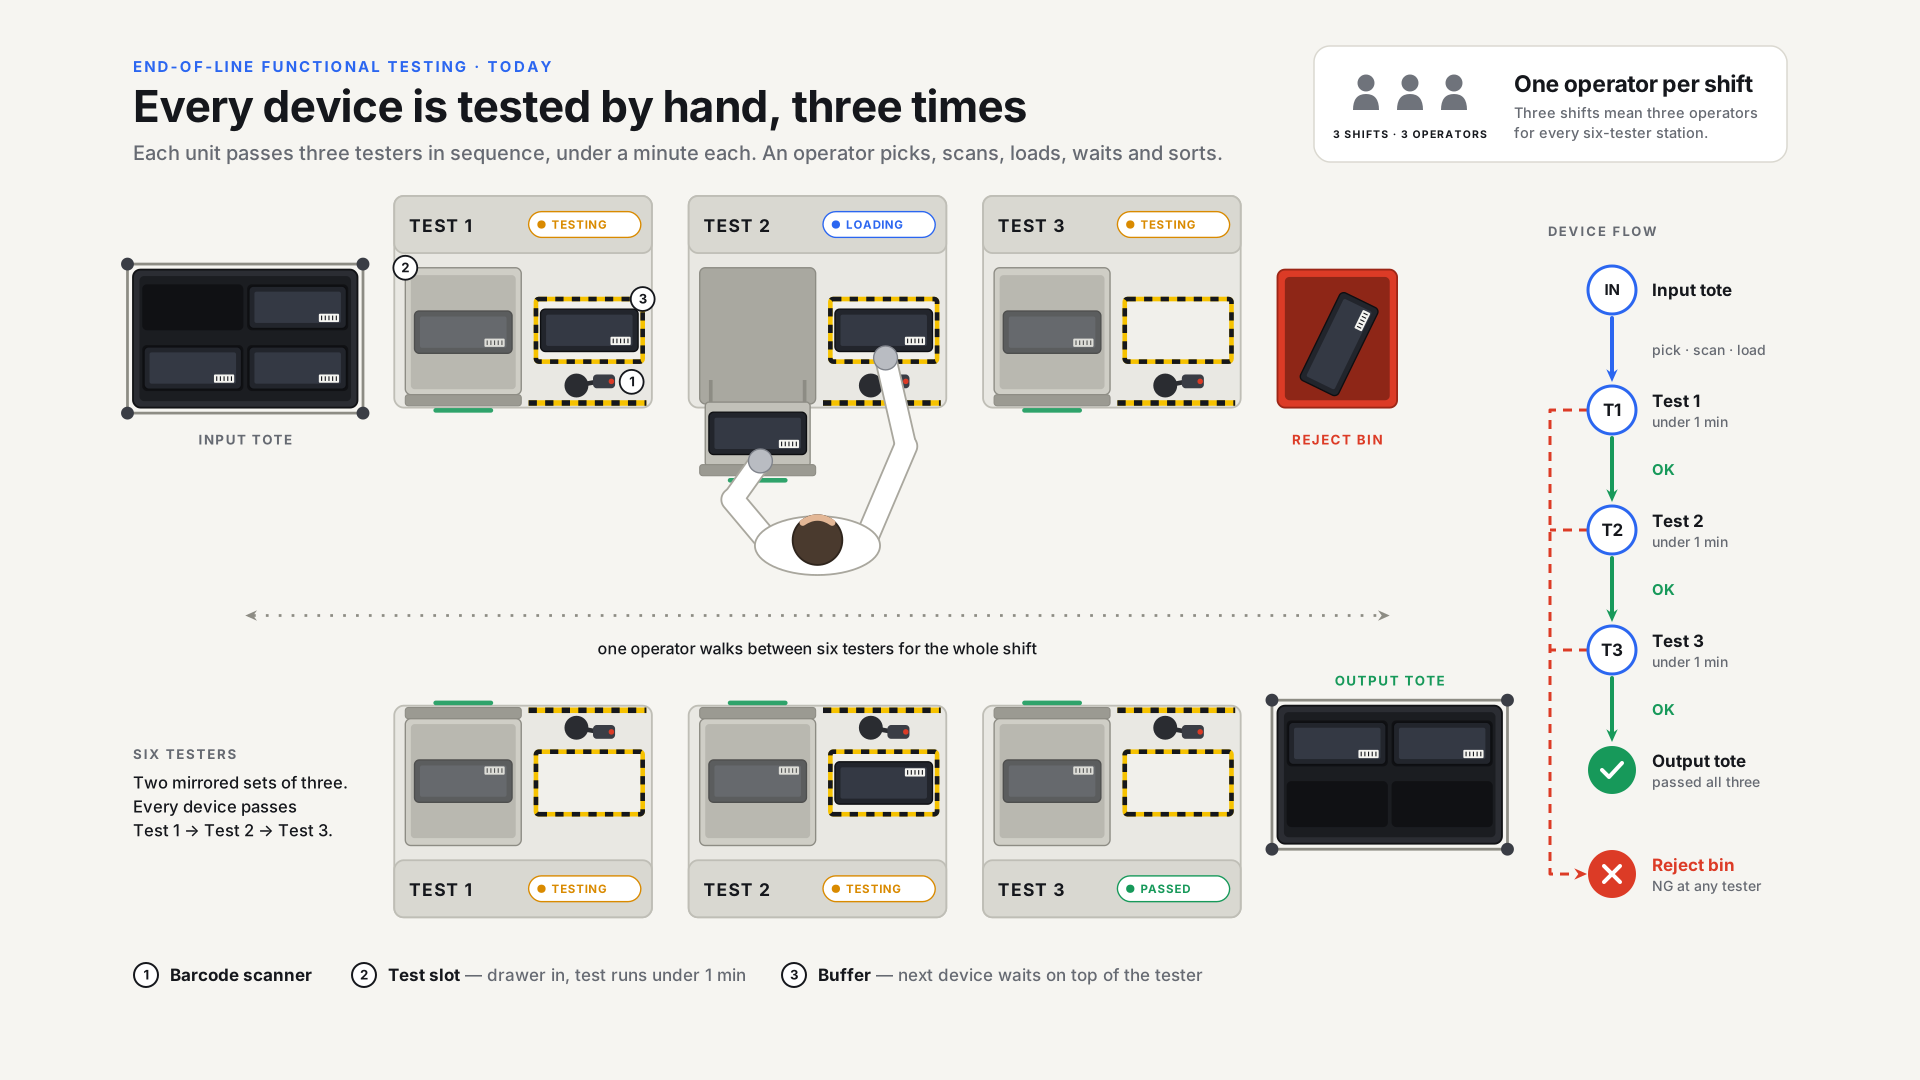
End-of-line functional testing
Every device passes three testers in sequence. Today one operator per shift walks between six testers: pick, scan, load, wait, sort into pass or reject.
With Prometheus on a linear rail between the testers, the robot loads them in sequence and sorts the results.
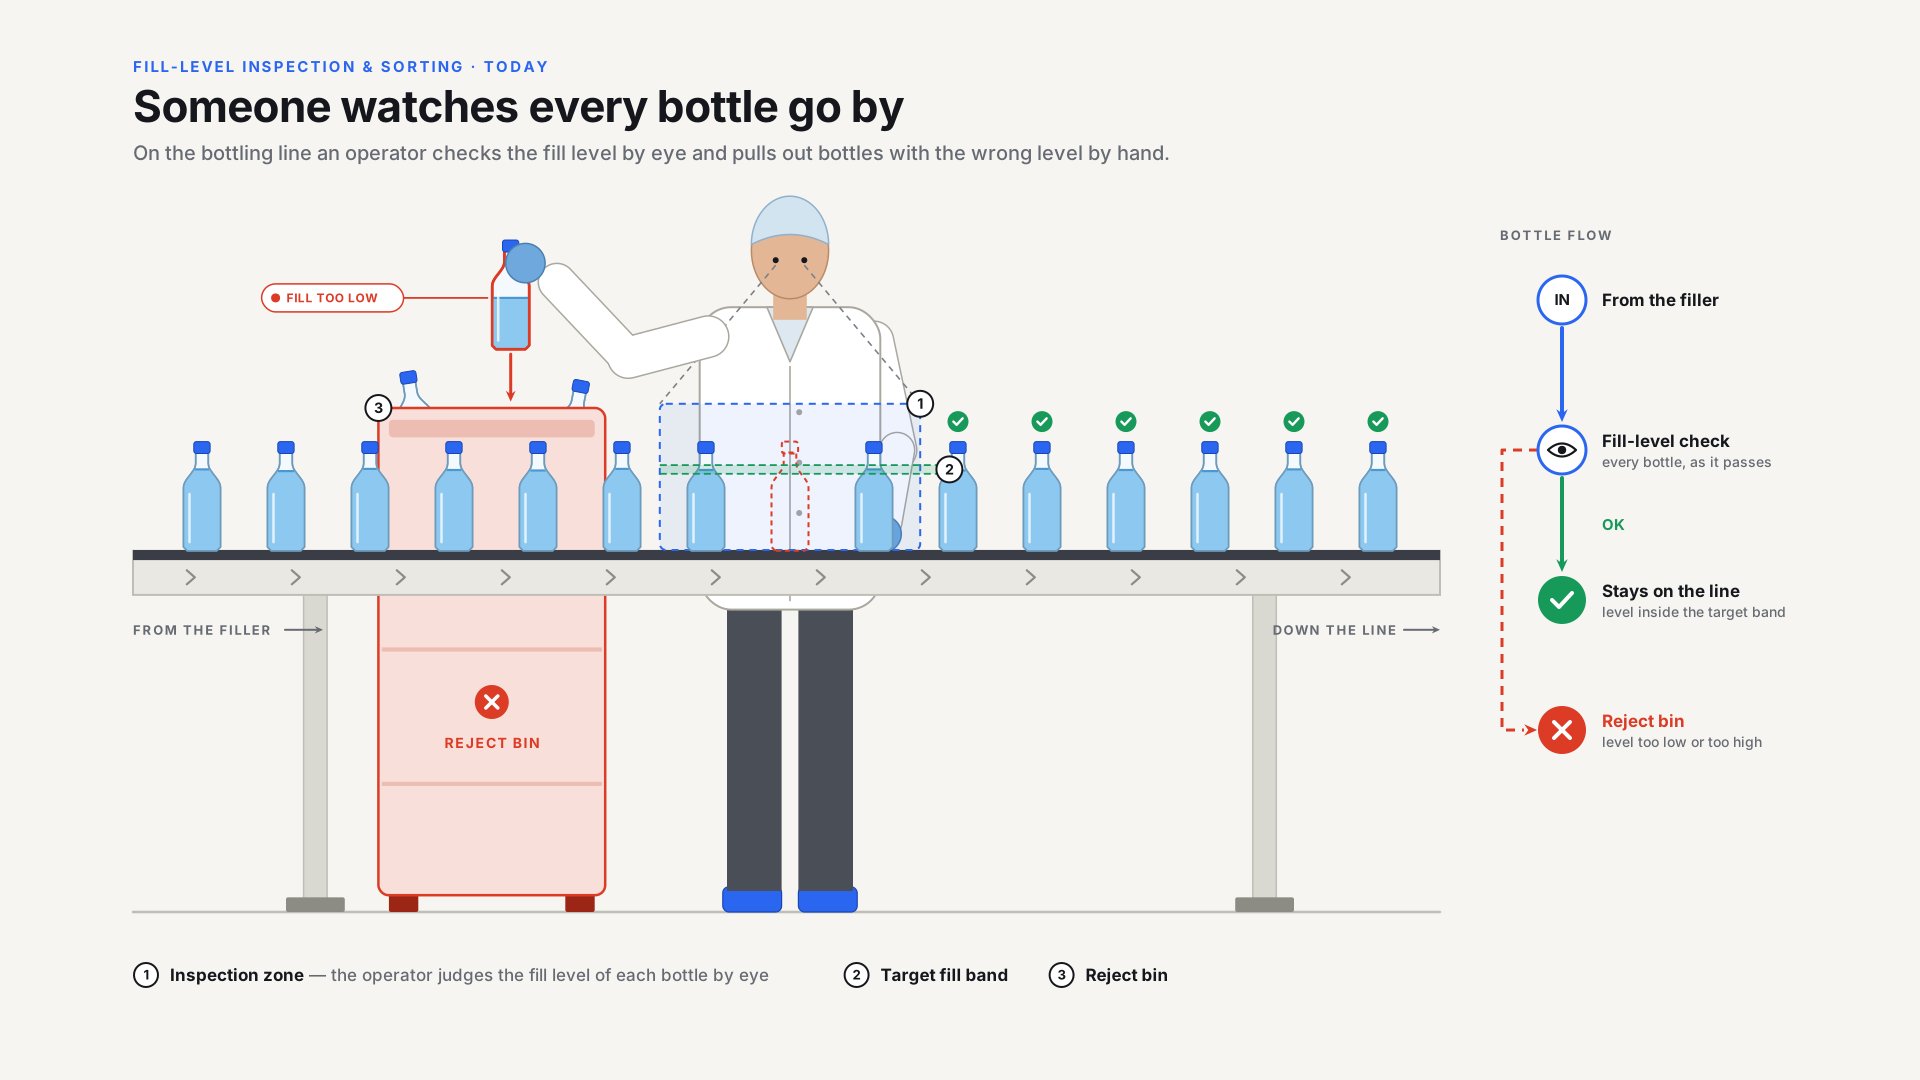
Fill-level inspection & sorting
On a bottling line an operator checks the fill level of every bottle by eye and pulls out bad fills by hand.
Prometheus stands on its tripod next to the conveyor: cameras check every bottle, an arm takes the rejects off the line.
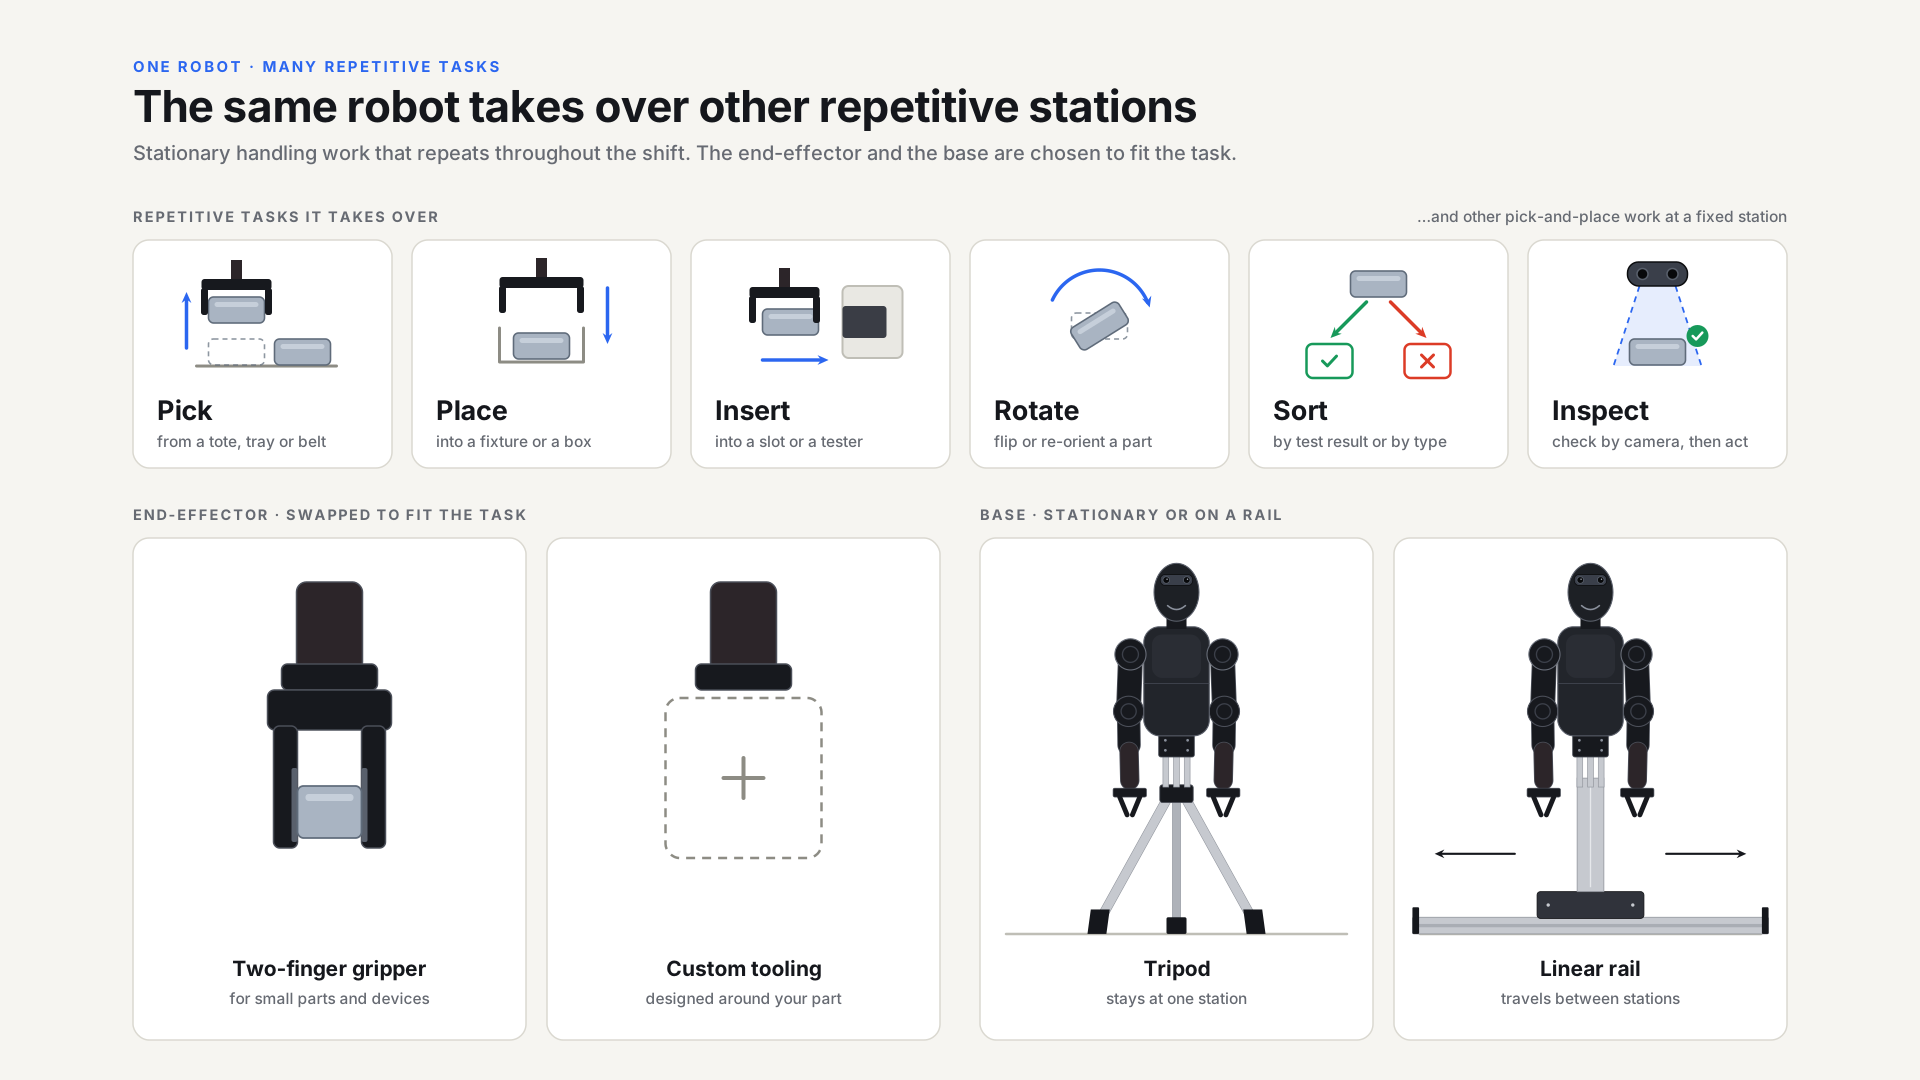
One Robot, Many Repetitive Tasks
Pick, place, insert, rotate, sort, inspect. The end-effector and the base are chosen to fit the task: a two-finger gripper or custom tooling, on a tripod or a linear rail.
Naučen z demonstracijami, ne programiran
Avtonomno delovanje se nauči za vsako opravilo posebej med pilotnim projektom — prek podatkovnega cevovoda, ne z meseci programiranja po meri.
1 · Demonstracija
Operater robota skozi opravilo vodi s teleoperacijo prek VR — na vaši strani ni potrebno nobeno robotsko znanje.
2 · Učenje
Posnete demonstracije naučijo politike VLA (vid-jezik-akcija) za to specifično opravilo in postajo.
3 · Izvajanje
Naučena politika opravilo izvaja na postaji in se z vsako uvedbo izboljšuje.
4 · Kopičenje
Vsaka uvedba bogati lastniški nabor podatkov o manipulaciji — vsako novo opravilo začne korak dlje.
Zakaj proizvajalci izberejo Prometheus
Težko zasedljiva delovna mesta na liniji ostanejo pokrita — brez preurejanja linije okoli toge celice.
Zapolni težko zasedljiva delovna mesta
Pokrijte ponavljajoča se opravila z visoko fluktuacijo, ki jih ljudje nočejo — brez povečevanja števila zaposlenih ali boja s fluktuacijo.
Cenejši od celice po meri
En prilagodljiv robot nadomesti namensko fiksno avtomatizacijo, ki je draga za načrtovanje, izdelavo in vzdrževanje.
Ponovno učljiv za različna opravila
Nov izdelek ali opravilo pomeni nove demonstracije, ne novega orodja. Ni fiksnega orodja, ki bi ga bilo treba predelati.
Izdelano v Evropi
Evropski inženiring in proizvodnja — strojna oprema, podpora in rezervni deli blizu vaše proizvodne linije, z jasno potjo do CE.
Začrtana pot do certificiranja
Zasnovan za CE certificiranje po standardu ISO 10218, ki velja za industrijske robote.
Tehnične specifikacije
Dvoročni zgornji del telesa — konfiguracija manipulacijske postaje
| Največji navor sklepa | 120Nm |
| Možnosti namestitve | Fiksna osnova (motorizirana linearna os je v načrtu razvoja) |
| Višina | 160 cm na stativu |
| Širina | 50cm (tripod bottom 85cm) |
| Prostostne stopnje | 19 (petprste roke v razvoju) |
| Kamere | Head-mounted stereo + wrist cameras with customizable angle (ideal for Pi0.5 and other VLA models) |
| Računalniška enota | Raspberry Pi 5 / NVIDIA Jetson |
| Model robota | URDF included (MuJoCo, Isaac Sim, PyBullet, Gazebo) |
| Programska oprema | SDK + bundled simulator |
Frequently Asked Questions
Everything you need to know before getting started
Zasnovan je za CE certificiranje po standardu ISO 10218, ki velja za industrijske robote. Varnostna konfiguracija ob uvedbi — zaščitne ograje, omejitve hitrosti in varnostne blokade — se določi za vsako lokacijo posebej med pripravo pilotnega projekta.
Da. Postaja deluje ob vaših obstoječih postajah in potekih dela — deli pridejo do robota, zato preureditev linije ni potrebna. Integracija z vašim upravljanjem linije prek API-ja se opredeli za vsako lokacijo med pripravo pilota.
Operater robota s teleoperacijo vodi skozi opravilo in tako posname demonstracije, iz katerih se naučijo politike vida-jezika-akcije, kot sta Pi0 in ACT. Avtonomno delovanje se nauči za vsako opravilo posebej med pilotnim projektom.
Prometheus je zasnovan in izdelan v Evropski uniji, kar je pomembno za evropske raziskovalne laboratorije in podjetja, ki jim je mar za izvor dobavne verige, podporo in rezidenčnost podatkov v EU.
Interested in Automating Your Processes?
Book a call and let's talk about it — we will walk through your stations, tasks, and integration constraints.